Zwei-Zinken-Formfaktor
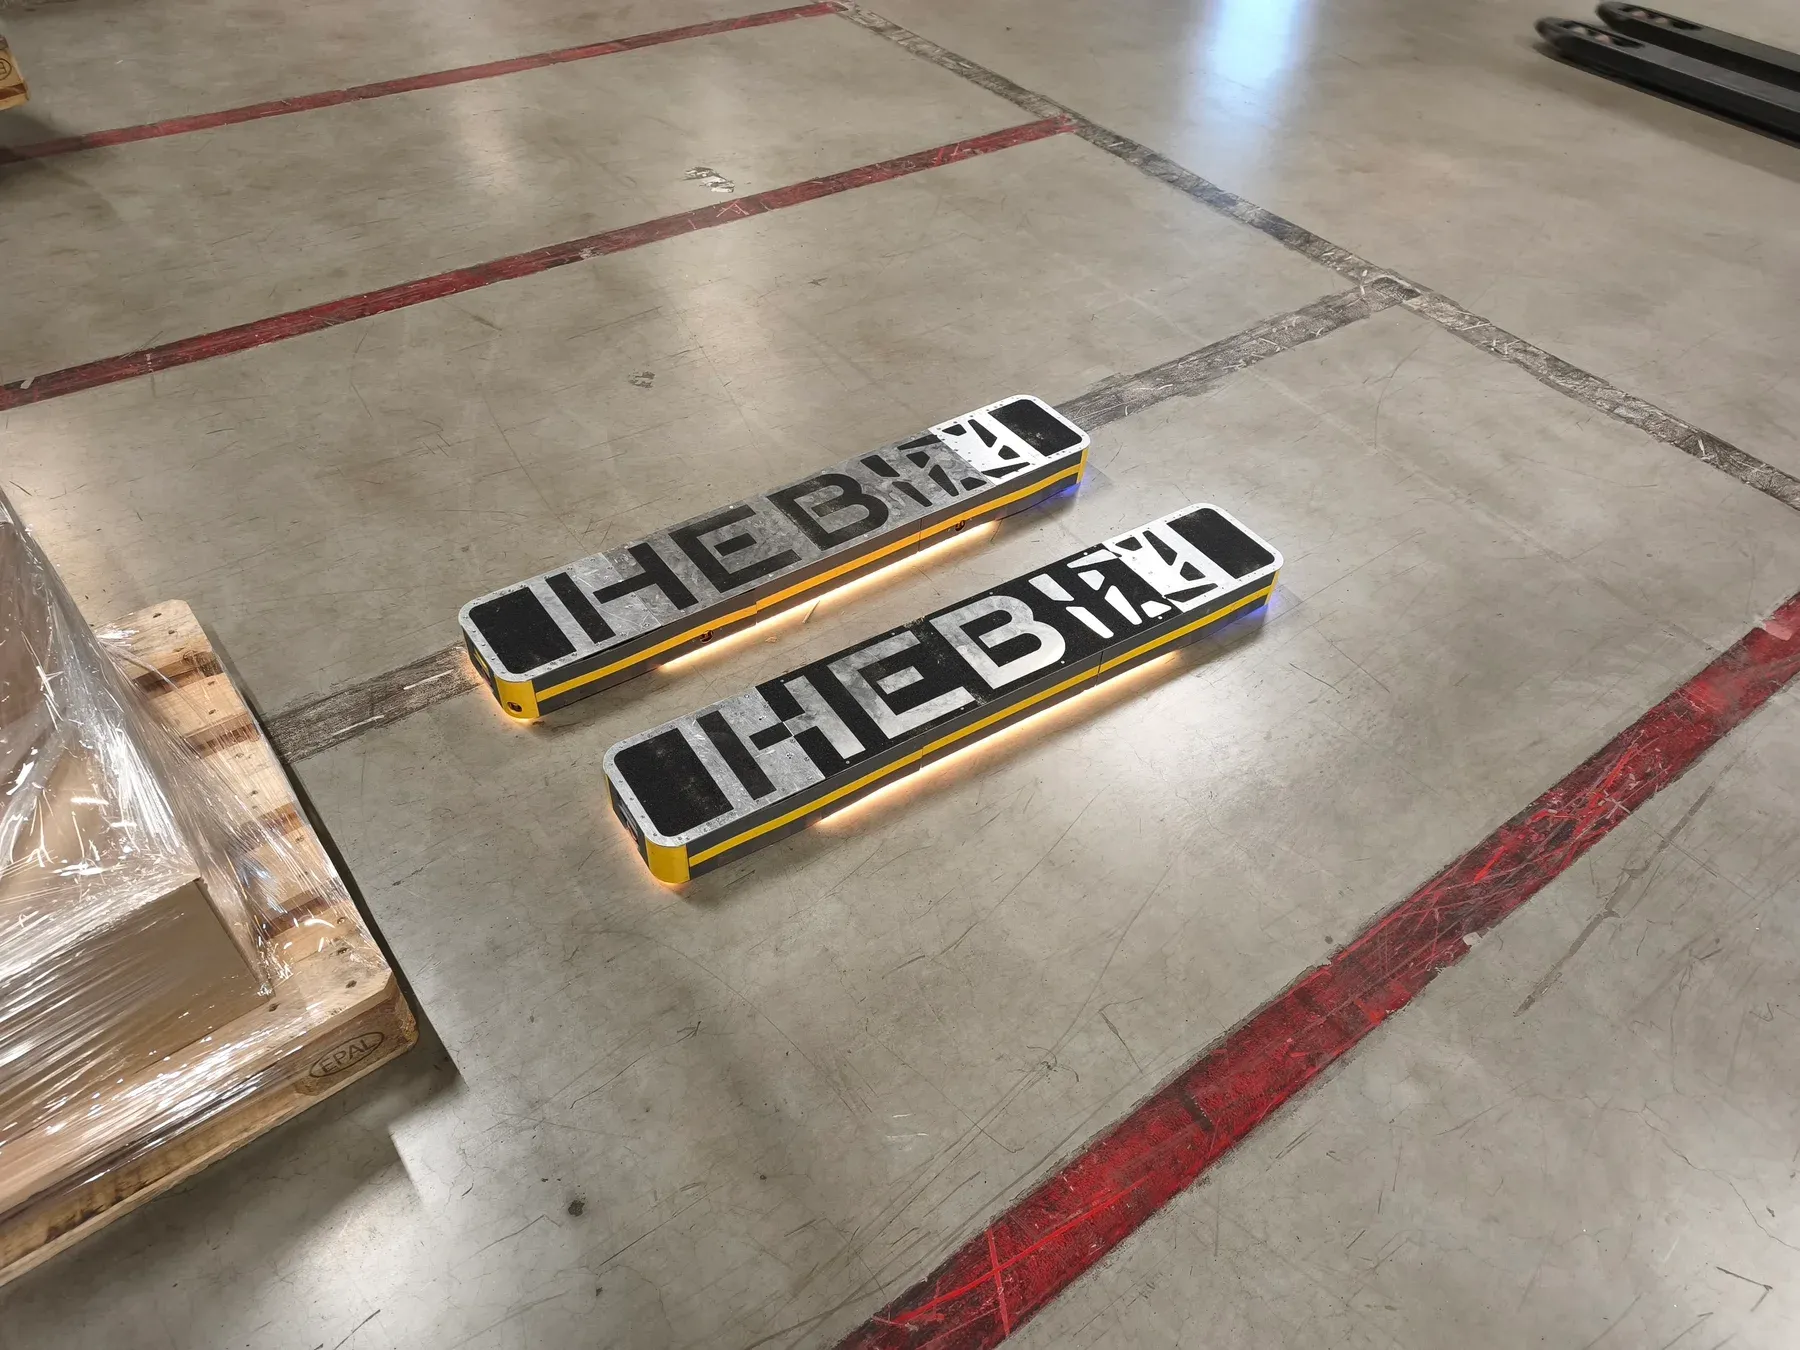
Zwei kompakte Robotereinheiten arbeiten als ein System.
HEB-IO TwinX · Parallele LKW-Entladung
Zwei Robotereinheiten bilden ein TwinX-Paar. Mehrere Paare bewegen Paletten parallel aus dem LKW in den Materialfluss.
Seitliche Palettenaufnahme
Bei der Palettenaufnahme im LKW fahren zwei kompakte Robotereinheiten seitlich in die Palette ein und heben sie über die Holzauflage an. Dieses Aufnahmeprinzip ermöglicht neben Europaletten auch weitere Formate wie Industriepaletten.
Das Arbeitsprinzip
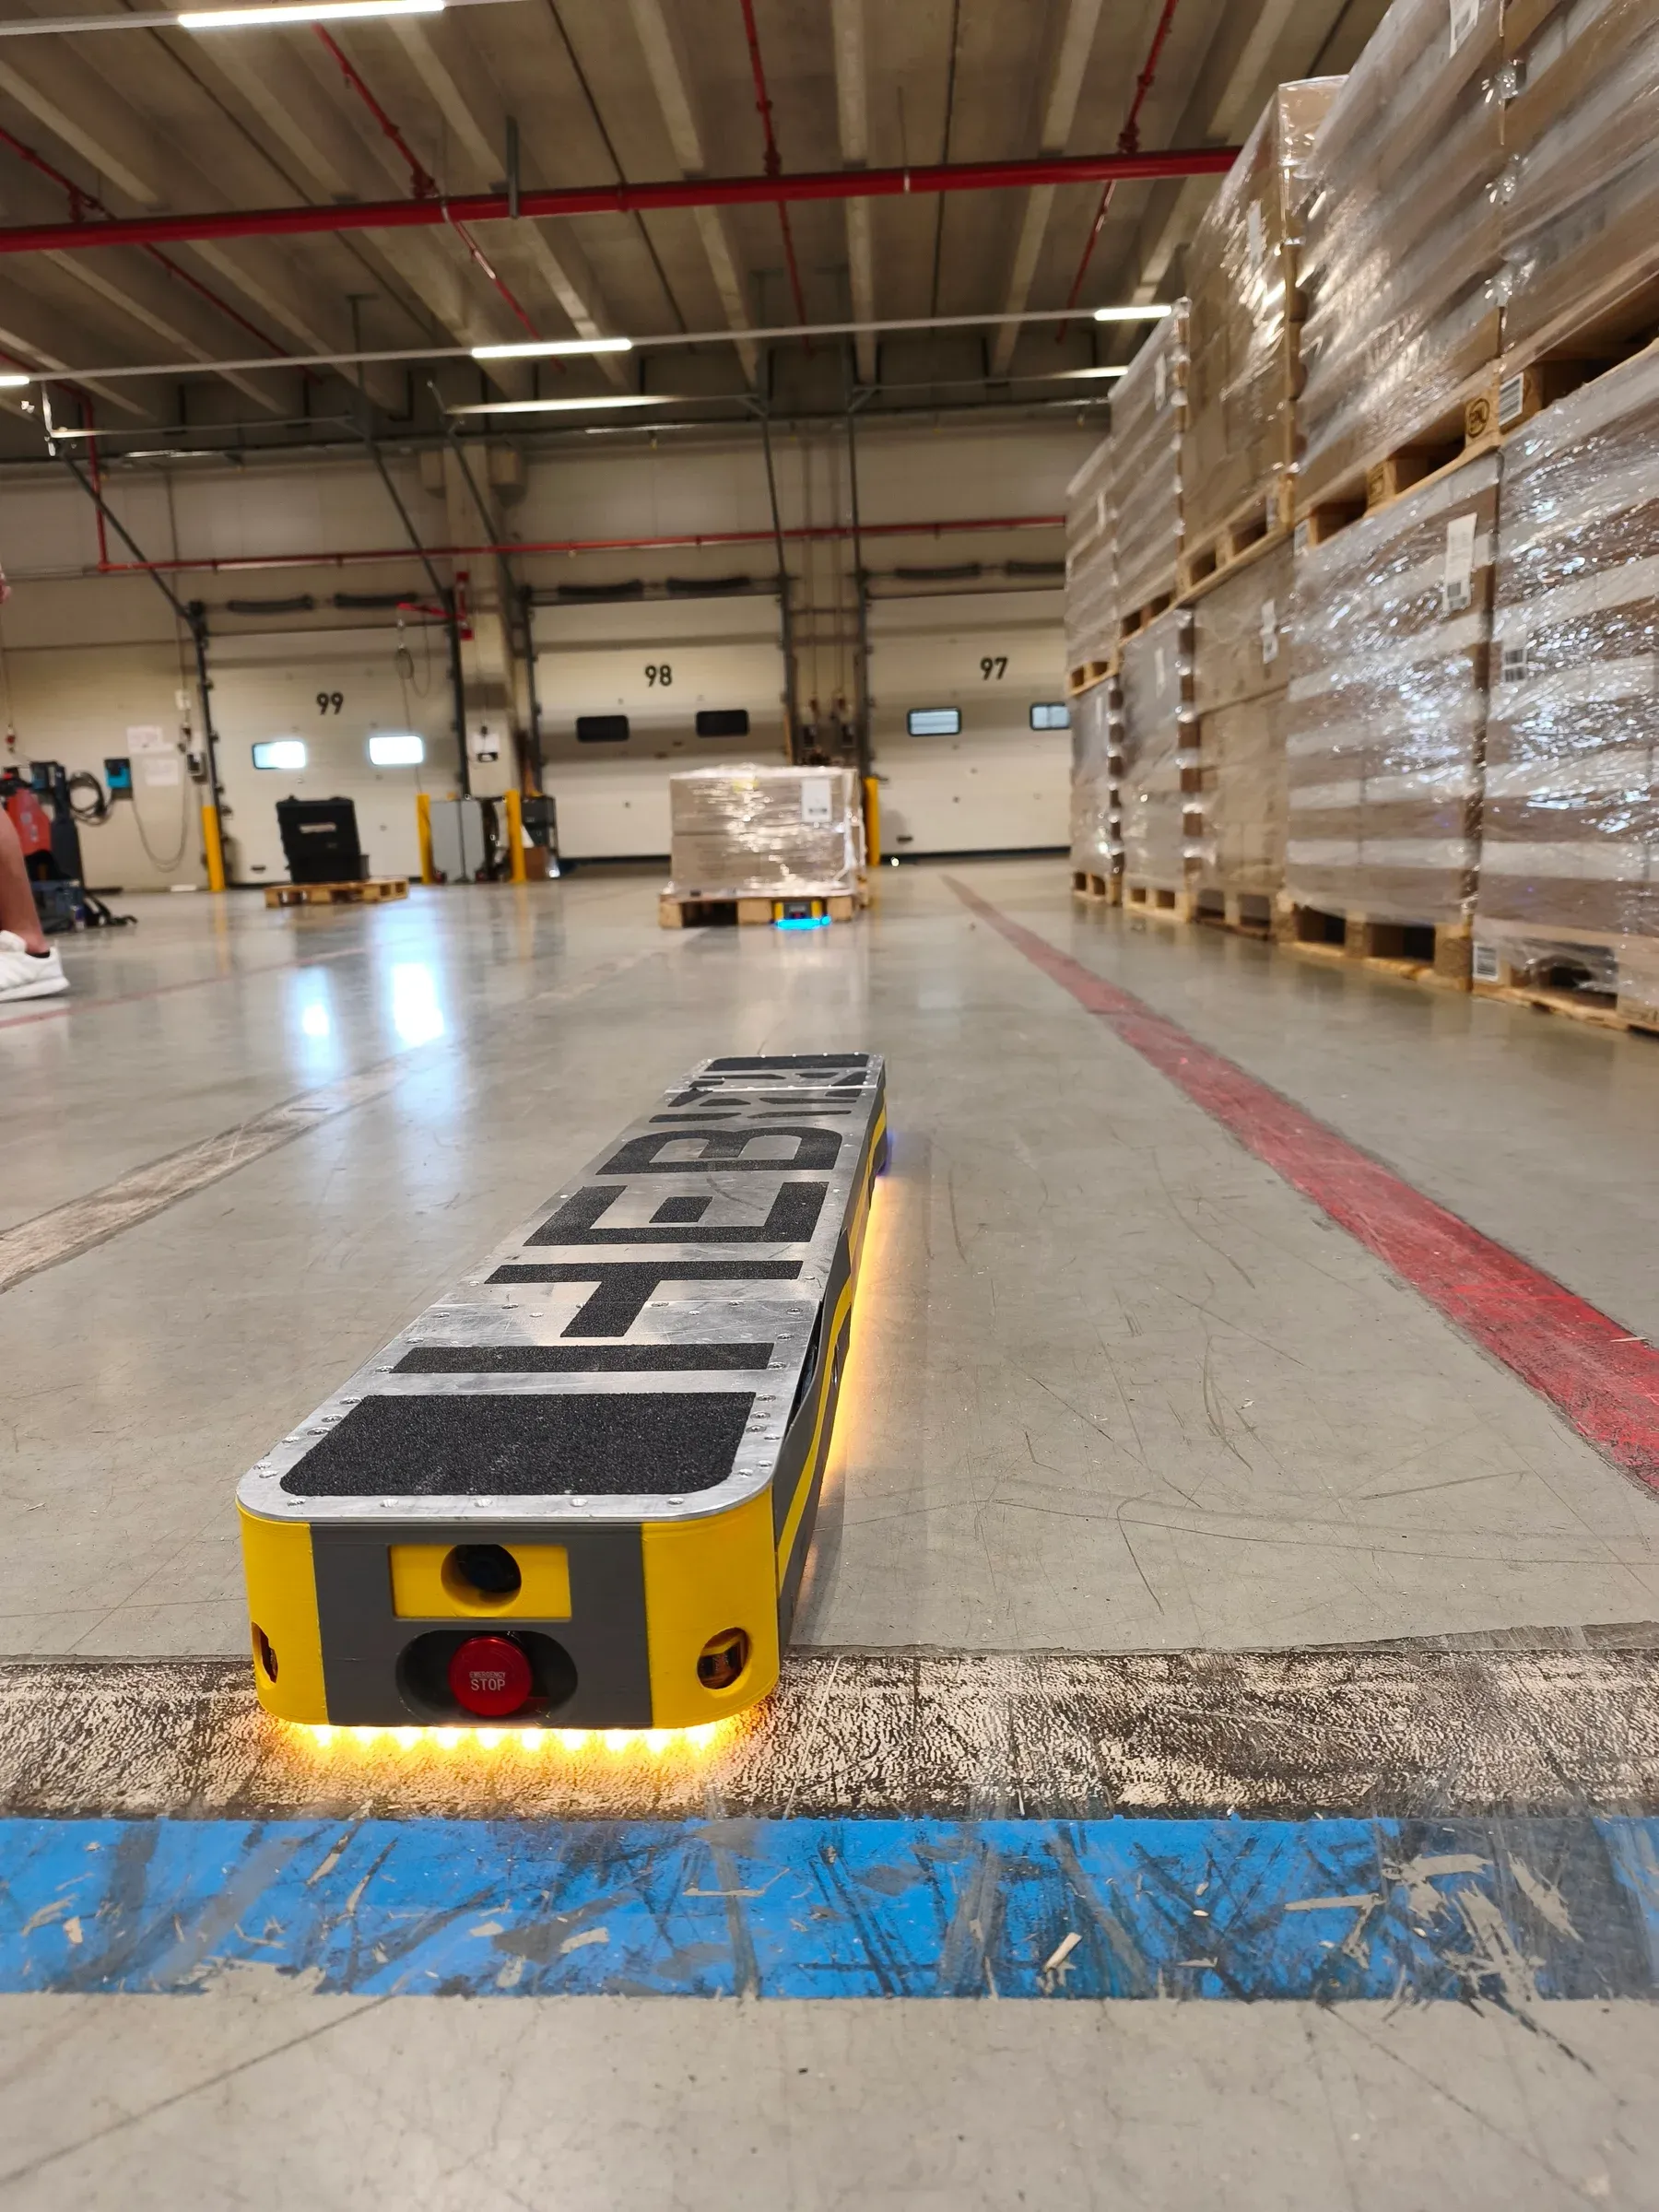
Der kompakte Zwei-Zinken-Formfaktor verbindet zwei kooperierende Robotereinheiten. TwinX nimmt Paletten seitlich über die Holzauflage auf und bewegt sie autonom durch den Materialfluss.
TwinX positioniert sich seitlich an der Palette und nutzt die Holzauflage zur Aufnahme.
Die beiden Robotereinheiten kooperieren beim Anheben der Palette.
Omnidirektionale Bewegung ermöglicht seitliches Verfahren und flexible Fahrwege.
Was TwinX auszeichnet
Zwei kompakte Robotereinheiten arbeiten als ein System.
Die Aufnahme über die Holzauflage erschließt unterschiedliche Palettenformate.
TwinX kann sich seitlich bewegen und flexibel ausrichten.
Die Bauform verbindet kompakte Robotereinheiten mit hoher Bodenfreiheit.
Mehrere TwinX-Systeme können Palettenbewegungen parallel ausführen.
Für bestehende Umgebungen ohne aufwendige Infrastrukturumbauten.
Technik & Integration
TwinX handhabt neben Europaletten auch weitere Palettenformate wie Industriepaletten. Die seitliche Aufnahme über die Holzauflage schafft Flexibilität für bestehende Abläufe ohne aufwendige Infrastrukturumbauten.
Technische Fragen & AntwortenSprechen Sie mit uns über Ihren Standort, Ihre Palettenformate und eine Demonstration von TwinX.

HEBIO entwickelt autonome mobile Robotik für die LKW-Be- und Entladung sowie den palettenbasierten Materialfluss. HEB-IO TwinX besteht aus zwei kooperierenden Robotereinheiten.

© 2026 HEB-IO GmbH - Alle Rechte vorbehalten


